Förderjahr 2024 / Projekt Call #19 / ProjektID: 7328 / Projekt: Alpenite
Als Erstes eine große Entschuldigung, dass ich nicht regelmäßig geschrieben habe (und auch sonst untergetaucht bin). Zu meiner Rechtfertigung: ich bin im Jänner 2025 Papa geworden und war 8 Monate in Karenz. Das ist sowieso schon eine große Herausforderung, unsere Tochter hat zusätzlich eine Muskelschwäche, was die elterliche Belastung noch klar erhöht. Ich hab die elterlichen Pflichten über der Arbeit gestellt, trotzdem ist das Projekt weitergelaufen, aber eben langsamer und ohne Blogeinträge.
Als Zweites darf ich Matthias Hürbe im Team willkommen heißen. Er hat ein paar beeindruckende Projekte im Bereich Echtzeitrendering gemacht und arbeitet jetzt an unserem WebGPU-Renderer. Adrian Gawor reduziert seinen Beitrag auf Grund von Zeitmangel auf ein Merging-Tool im Browser für Structura Fundamentalis.
Geometrie-Processing
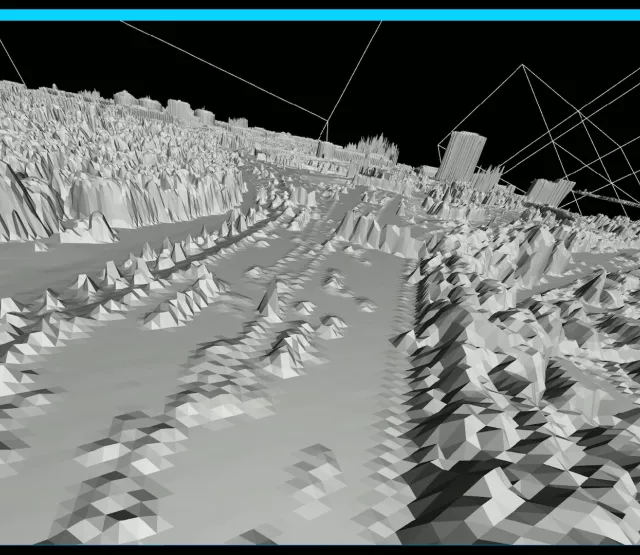
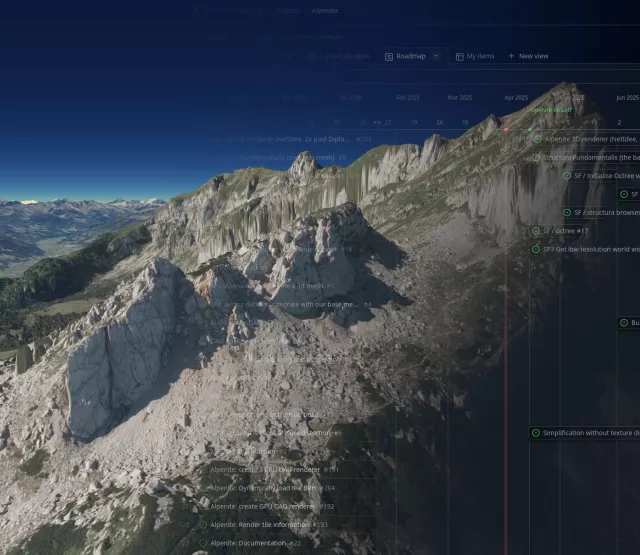
Martin Braunsperger hat das Geometrie-Processing fast fertig. Das letzte Mal habe ich von der Structura Fundamentalis, unserem Basisdatensatz, berichtet. Daraus wird ein sogenannter DAG (Directed Acyclic Graph) gebaut, der die gleichen Daten in unterschiedlichen Vereinfachungsstufen enthält. Das passiert bottom-up, d.h. von der höchsten Detailstufe zur geringsten. Die Geometrie wird in Dreieckscluster aufgeteilt. Ein Cluster ist quasi die Grundeinheit für den DAG-Builder und wird im Titelbild ganz gut gezeigt.
Ein Vereinfachungsschritt besteht aus der Gruppierung, Vereinfachung innerhalb der Gruppe und dem Splitting in neue Cluster. Dabei werden nach der Vereinfachung weniger neue Cluster gebildet, als davor reingekommen sind (weil wir ja jetzt weniger Dreiecke haben). Die begrenzenden Kanten der Gruppe bleiben fix. Im nächsten Vereinfachungsschritt werden neue Gruppen gebildet, und so weiter, bis nur noch ein sehr grobes Mesh übrig bleibt. Durch das Verschieben der Gruppen können verschiedene Vereinfachungsstufen (LODs, Levels of Detail) ohne Löcher nebeneinander gezeichnet werden. Anschließend werden die Cluster in einer Hierarchie (BVH) abgelegt, um schnell entscheiden zu können, welcher Ausschnitt in welchem LOD gezeichnet wird. Das Ganze haben nicht wir erfunden, es wird in diesem Video ganz gut erklärt.
Bis jetzt ausgelassen habe ich die Texturen, also das, was der Geometrie Farbe gibt. Software wie die Unreal Engine (Erklärvideo oben) hat einen oder wenige Texturräume (UV-Space) für das ganze Mesh. Das ist möglich, weil viel kleinere Meshes verwendet werden. Unser Ziel ist jedoch eine Skalierung von Zentimetern bis zur ganzen Erde. Daher müssen wir den UV-Space immer wieder neu berechnen. Schlussendlich werden Cluster und Texturen nochmal platzeffizient kodiert, um zum Client übertragen zu werden.
Renderer
Matthias Hürbe hat sich über den Sommer in die Clustertechnologie eingelesen, hat mehrere kleine Demos/Tests geschrieben und hat jetzt angefangen, am eigentlichen Renderer zu arbeiten. Ein Testdatensatz von Wien ist bereits importiert (im Titelbild sichtbar), aber noch ohne LOD-Rendering (es wird überall der gleiche LOD angezeigt). Außerdem gibt es bereits eine sphärische Erde:
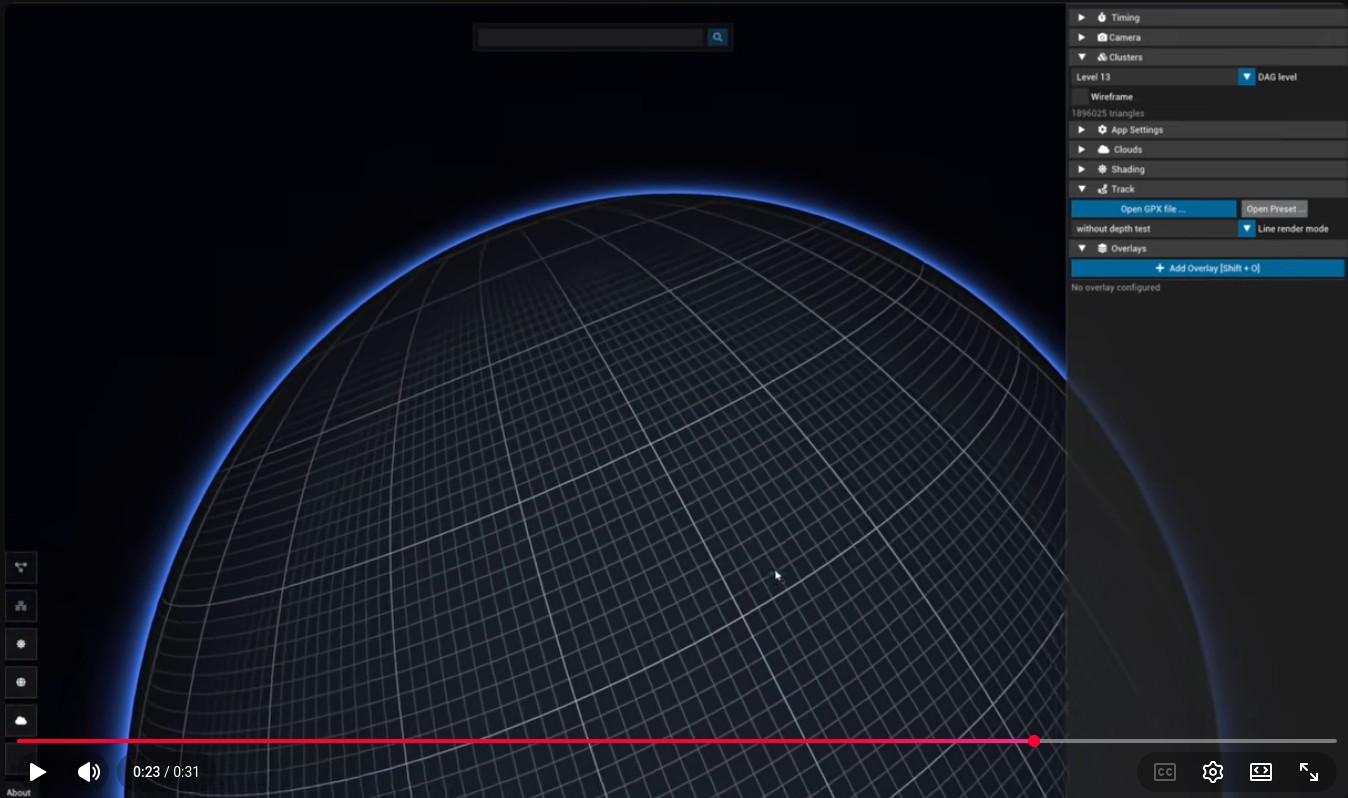
Das schaut einfacher aus, als es in Wirklichkeit ist, weil es einer speziellen Koordinatenkodierung bedarf, um LOD-abhängige Genauigkeit der Datentypen zu unterstützen (von Planetenskala bis zu Zentimetern).
Wien in 3D
Ich habe daran gearbeitet, aus unserem Wien-Datensatz, bestehend aus rund 45 000 Luftbildern (Beispiel unten) und Aerial Laser Scans (ALS), ein 3D-Modell zu bauen, das wir dann in unsere Structura Fundamentalis importieren können.
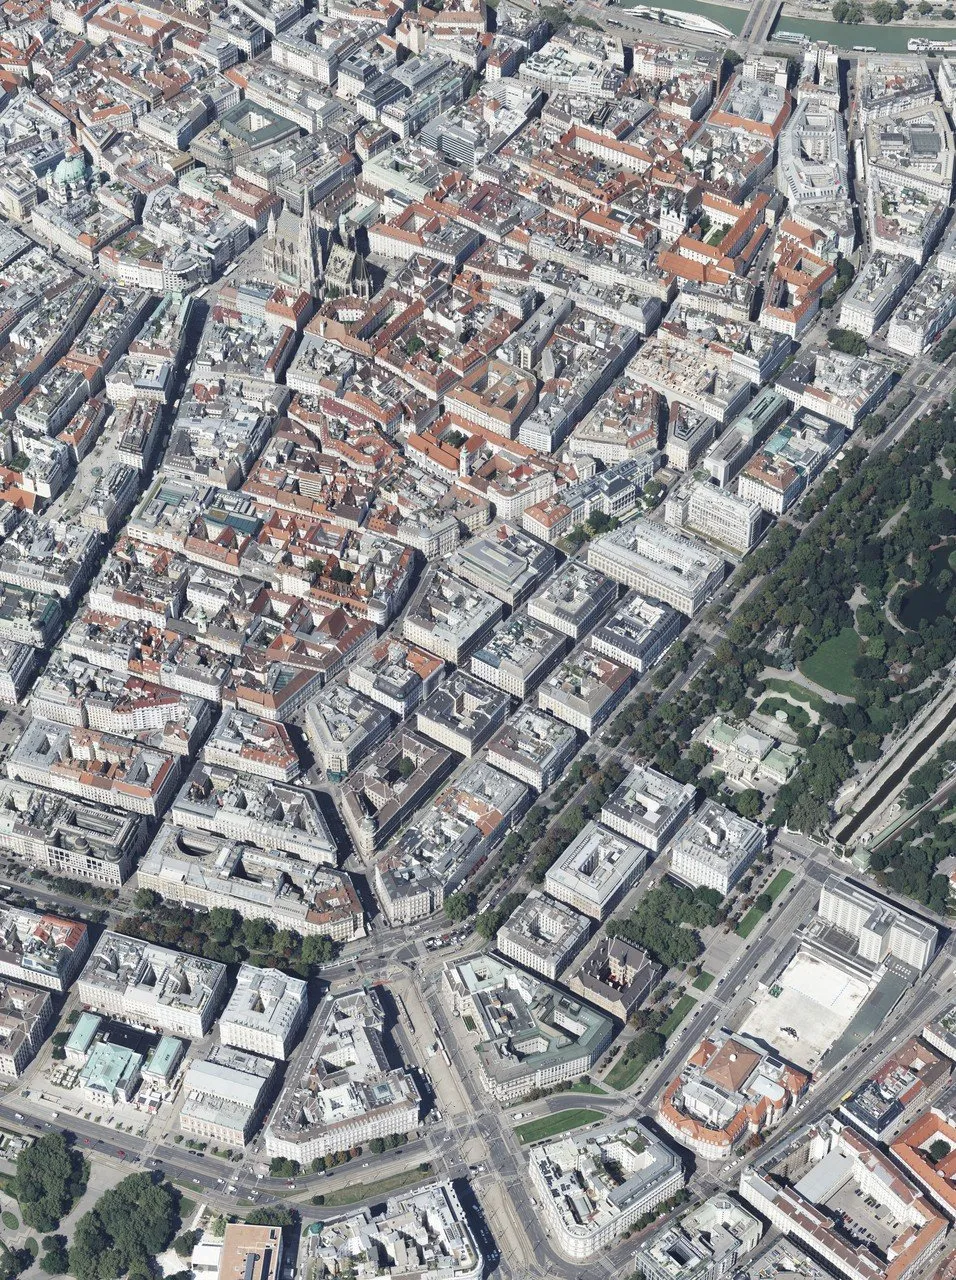
Das ist schwieriger, als wir ursprünglich gedacht haben. Die Software OpenDroneMap scheint so große Datensätze nicht zu unterstützen, deswegen wechselten wir auf RealityScan. Dort kann die Stadt in Blöcken abgearbeitet werden. Allerdings müssen die Blöcke noch verschweißt werden, um Löcher zu reparieren. Und wir müssen Masken erstellen, um Gebäude außerhalb des Blocks zu verstecken, die sonst Schatten werfen würden. Und wir müssen Fehler auf Wasseroberflächen reparieren. Und wir müssen schauen, wie wir die Blockgröße für Geometrie und Texturierung einteilen, damit die Workstation ausreichend RAM hat und gut ausgelastet ist. Und dann wird die Workstation rund einen Monat daran rechnen müssen, oder wir müssen schauen, wie wir das auf mehrere Maschinen verteilen. Es ist also nicht so einfach mit so großen Datensätzen (gesamt ca. 5 TiB).